La problématique : L’absence de simulation des automates physiques
Si OPAL FLEET disposait déjà d’outils avancés pour simuler le comportement des véhicules sur un circuit virtuel, aucun outil ne permettait de simuler le comportement des automates industriels (PLC) en interaction avec la supervision.
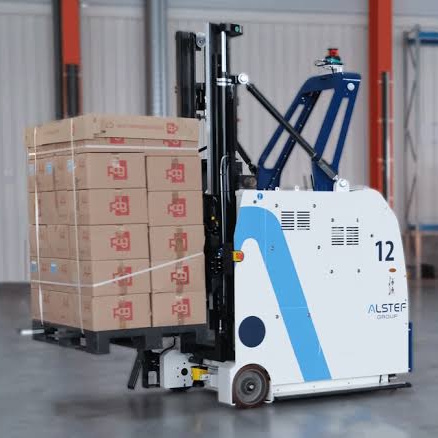
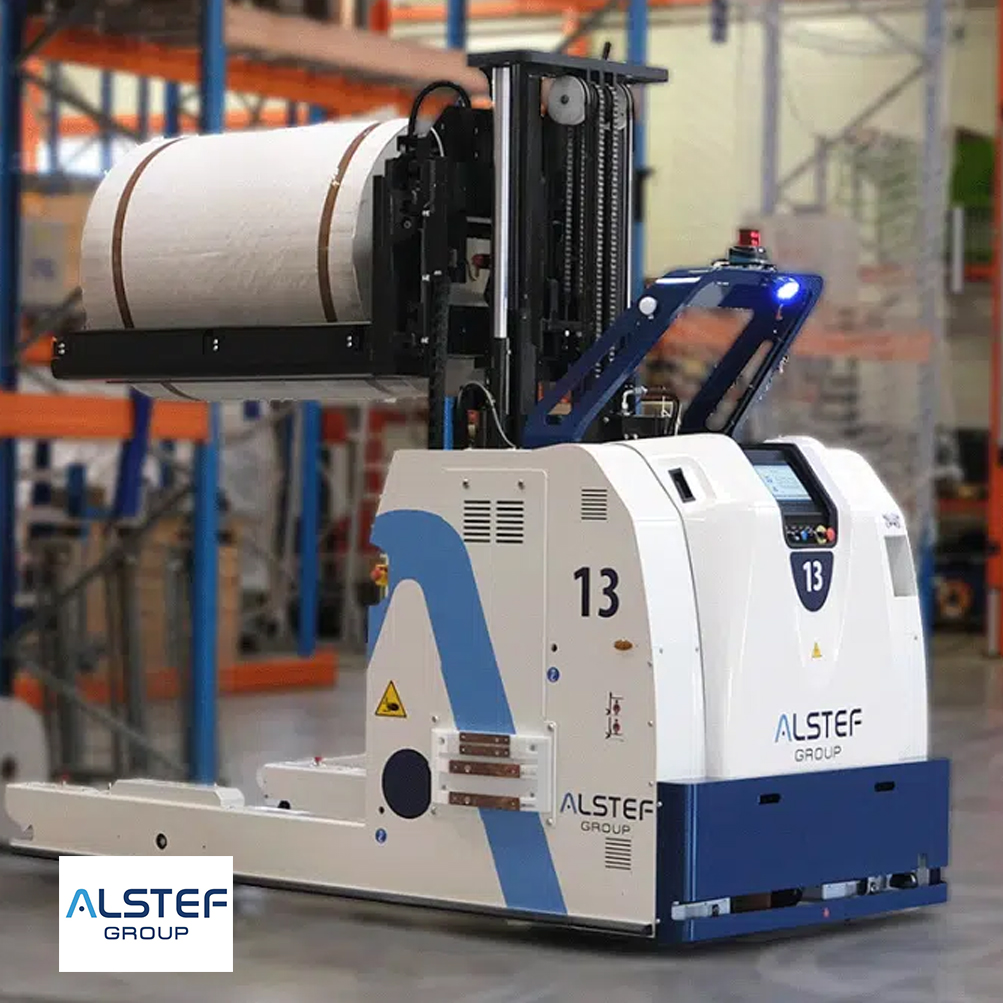
Dans un entrepôt automatisé réel, les AGV interagissent en permanence avec des équipements physiques pilotés par des automates (portes automatiques, SAS de sécurité, convoyeurs, barrières, alarmes incendie).
En l’absence de matériel physique lors des phases de développement ou de configuration en laboratoire, un AGV virtuel restait inévitablement bloqué devant une porte fermée simulée ou un poste inactif. Cela imposait de décaler la validation des flux complexes à la toute fin des projets, lors de l’intégration sur le site du client, générant des risques importants de retard, de régressions et de surcoûts financiers.
Pourquoi la simulation d’automates est-elle stratégique ?
En reproduisant fidèlement les échanges entre la supervision et des automates virtuels via le standard OPC UA, le simulateur offre un environnement de test totalement virtuel, autonome et maîtrisé. Il permet d’anticiper la validation des flux logistiques dès les premières phases du projet, sans dépendre du matériel physique client.
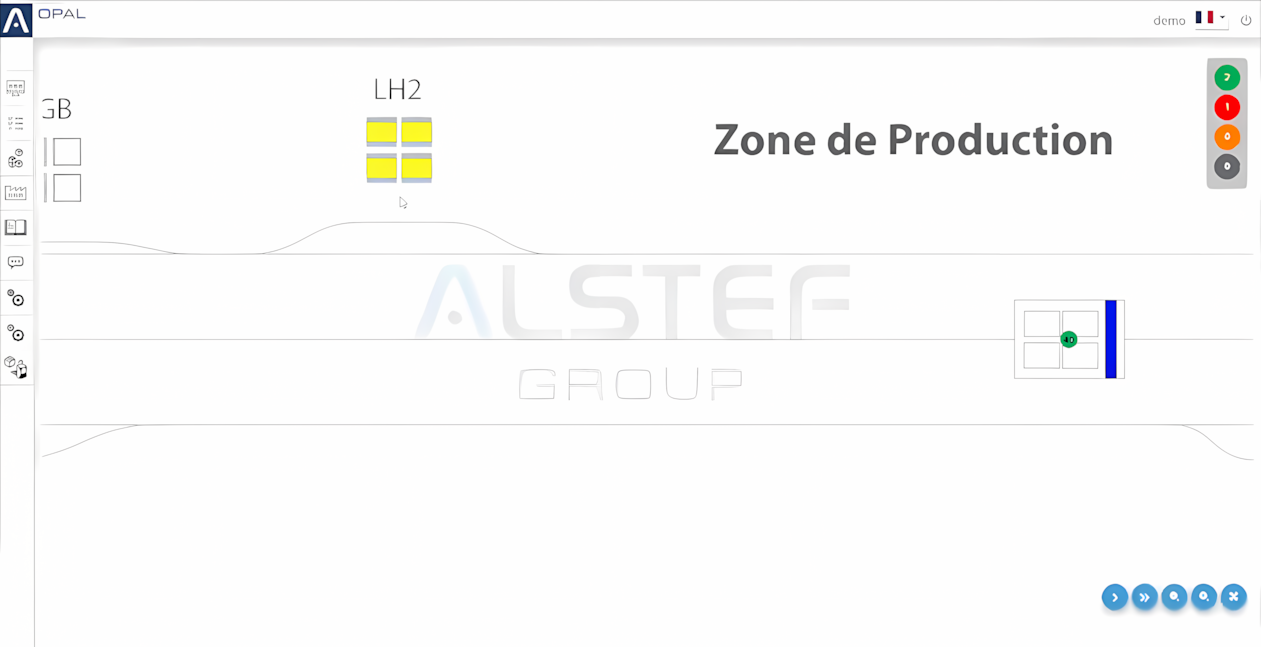 Synoptique de l’interface de simulation et panneau de contrôle de la supervision OPAL.
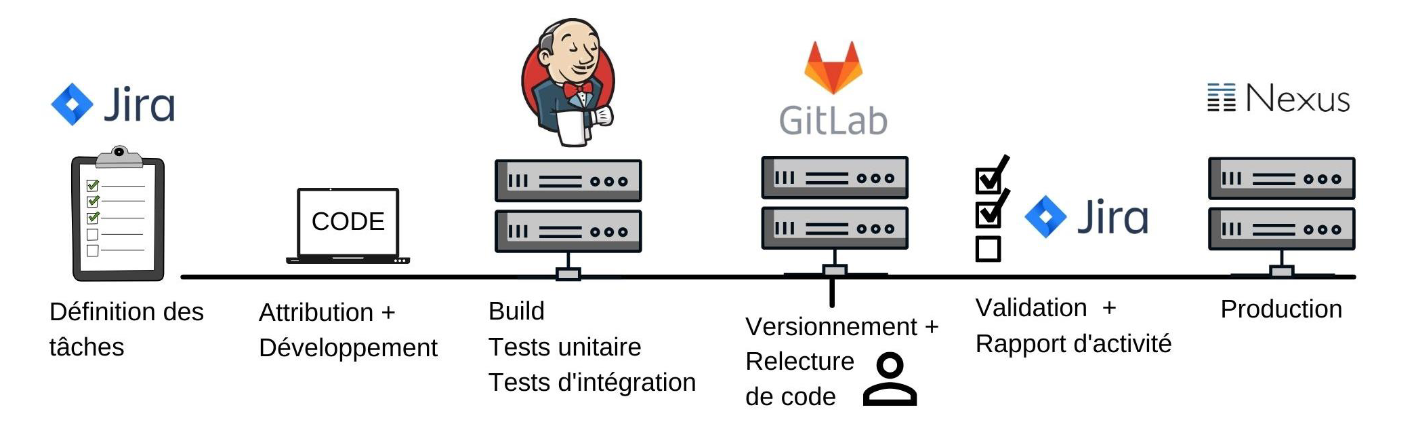 Chaîne d’outils et processus de validation logicielle appliqués sur la suite OPAL.